A. Führt man [[Kartesisches Koordinatensystem|kartesische Koordinaten]] so ein, dass der Mittelpunkt der Ellipse im Ursprung liegt und die <math>x</math>-Achse entlang der Hauptachse verläuft, so haben die Brennpunkte die Koordinaten <math>F_1=(e,0)</math> und <math>F_2=(-e,0)</math>. Für einen beliebigen Punkt <math>(x,y)</math> ergibt sich mithilfe des Satz des Pythagoras der Abstand zu <math>F_1</math> als <math>\sqrt{ (x-e)^2 + y^2 }</math> und zu <math>F_2</math> als <math>\sqrt{ (x+e)^2 + y^2 }</math>. Also liegt der Punkt <math>(x,y)</math> genau dann auf der Ellipse, wenn die Bedingung
erfüllt ist. Nach Beseitigung der Wurzeln durch [[Quadrieren]] und Verwenden der Beziehung <math>b^2 = a^2-e^2</math> (s. o.) erhält man die ''Mittelpunktsgleichung''
:<math>\frac{x^2}{a^2}+\frac{y^2}{b^2}= 1</math>
oder nach <math>y</math> aufgelöst
:<math>y=\pm\frac{b}{a}\sqrt{a^2-x^2}.</math>
Aus der Beziehung
<math>b^2 = a^2-e^2</math> erhält man die Gleichungen
:<math>e = \sqrt{a^2-b^2}</math> und <math>\varepsilon = \frac{\sqrt{a^2-b^2}}{a} \ .</math>
Daraus ergeben sich noch die Beziehungen
:<math>b = a \sqrt{1 - \varepsilon^2}</math>
:<math>p = a \cdot (1 - \varepsilon^2)</math>
Ist <math>a = b</math>, so ist <math>\varepsilon = 0</math> und die Ellipse ein [[Kreis (Geometrie)|Kreis]].<br />
Ist <math>b = e</math>, so ist <math>\varepsilon = \tfrac{1}{\sqrt{2}}</math>, und man nennt die Ellipse eine ''gleichseitige Ellipse'' oder ''Ellipse schönster Form.'' Diese entsteht z. B., wenn man einen Drehzylinder mit einer gegen die Zylinderachse um 45° geneigten Ebene schneidet: Die Länge der kleinen Halbachse der Ellipse ist dabei gleich dem Radius des Zylinders.
B. Die Ellipse in A. lässt sich auch mithilfe einer [[Bilinearform]] als Lösungsmenge der Gleichung <math>\vec x^\mathrm{T}M\,\vec x=1</math> auffassen.<ref>Vgl. z. B. Annette Werner: ''[https://www.uni-frankfurt.de/50581212/geometrie.pdf Skript zur Vorlesung Geometrie.]'' (PDF; 241 kB). Bei: ''Uni-Frankfurt.de.''</ref> Hierbei werden die Vektoren <math>x</math> und <math>x^\mathrm{T}</math> mit dem gleichen Punkt <math>X</math> identifiziert. Bei Einführung kartesischer Koordinaten ist <math>M</math> die [[Matrix (Mathematik)|Matrix]]
<math>
\begin{pmatrix}
\frac{1}{a^2} & 0 \\
0 & \frac{1}{b^2}
\end{pmatrix}</math>, <math>\vec x^\mathrm{T} = (x,y)</math> ein Zeilenvektor und <math>\vec x = \begin{pmatrix} x \\ y\end{pmatrix}</math> ein Spaltenvektor.
C. Eine Ellipse mit dem Mittelpunkt im Ursprung und den Brennpunkten auf der <math>x</math>-Achse heißt auch ''in 1. Hauptlage.'' Wenn hier die obige Ellipsengleichung erwähnt wird, wird immer angenommen, dass <math>a\ge b</math> und damit die Ellipse in 1. Hauptlage ist, was im „realen Leben“ aber nicht sein muss. Da kann durchaus auch <math>a<b</math> vorkommen, was bedeutet, dass die Ellipse sich in 2. Hauptlage befindet (die Brennpunkte liegen auf der <math>y</math>-Achse).
Aufgrund der Definition einer Ellipse gilt:
:Eine Ellipse ist ''symmetrisch'' zu ihren Achsen und damit auch zu ihrem Mittelpunkt.
(Die Symmetrieeigenschaft lässt sich auch leicht an der hier abgeleiteten Gleichung einer Ellipse erkennen.)
=== Halbparameter ===
Die halbe Länge <math>p</math> einer [[Sehne (Mathematik)|Ellipsensehne]], die durch einen Brennpunkt geht und zur Hauptachse senkrecht verläuft, nennt man den '''Halbparameter''', manchmal auch nur ''Parameter <math>p</math>'' oder auch '''semi-latus rectum''' (die Hälfte des ''latus rectum'' = <math>2 \cdot p</math>) der Ellipse.
Durch Einsetzen von <math>x^2 = e^2 = a^2 - b^2</math> in die nach <math>y</math> aufgelöste ''Mittelpunktsgleichung'' ergibt sich
:<math> y = p = \frac{b^2}a</math>.
Der Halbparameter hat noch eine zusätzliche Bedeutung: Der Krümmungsradius in den Hauptscheiteln ist <math>p</math> (s. unten).
=== Tangente ===
A. Für den Hauptscheitel <math>(a,0)</math> bzw. <math>(-a,0)</math> hat die Tangente die Gleichung <math>x = a</math> bzw. <math>x = -a</math>. Die einfachste Weise, die Gleichung der Tangente in einem Ellipsenpunkt <math>(x_0,y_0\neq0)</math> zu bestimmen, ist, die Gleichung <math>\tfrac{x^2}{a^2}+\tfrac{y^2}{b^2}= 1</math> der Ellipse [[Implizite Differentiation|implizit zu differenzieren]]. Hiermit ergibt sich für die Ableitung
B. Die in A. eingeführte Tangentengleichung <math>\tfrac{x_0}{a^2}x+\tfrac{y_0}{b^2}y = 1</math> lässt sich auch ohne Differentialrechnung als Spezialfall einer Polarengleichung einführen (s. u. [[#Herleitung der Lagebeziehungen von Pol und Polare; alternative Herleitung einer Tangenten- und einer Ellipsengleichung|Herleitung der Lagebeziehungen von Pol und Polare, D.]]). Sie entspricht einer [[Normalenform]] mit dem Normalenvektor <math>\vec n = \left(\tfrac{x_0}{a^2}, \tfrac{y_0}{b^2}\right)</math>. Von diesem lässt sich ein dazu rechtwinkeliger [[Parameterform#Aus der Normalenform|Richtungsvektor]] <math>\vec u</math> von <math>t</math> ablesen. Da <math>\vec u</math> nur bis auf einen Skalar eindeutig ist, hat er die Formen
:<math>\vec u = \begin{pmatrix} -y_0/b^2 \\ x_0/a^2 \end{pmatrix} =</math><math> \frac{1}{ab} \begin{pmatrix} -a y_0/b\\ b x_0/a \end{pmatrix} = </math><math>-\frac{y_0}{b^2} \begin{pmatrix} 1 \\ \frac{- x_0}{y_0} \frac{b^2}{a^2}\end{pmatrix}</math>;
dies liefert den Richtungsvektor der in A. angegebenen Vektorform und auch die Steigung der dort angegebenen [[Punktsteigungsform]].
Eine ''zeichnerische'' Bestimmung von Ellipsentangenten findet man im Artikel [[Ellipse (Darstellende Geometrie)]].
=== Gleichung einer verschobenen Ellipse ===
Verschiebt man die obige Ellipse so, dass der Mittelpunkt der Punkt <math>(m_1, m_2)</math> ist, ergibt sich die Mittelpunktsform einer Ellipse, deren Achsen parallel zu den Koordinatenachsen sind:
Die übliche Parameterdarstellung einer Ellipse verwendet die [[Sinus und Kosinus|Sinus- und Kosinus-Funktion]]. Wegen <math>\cos^2 t + \sin^2 t = 1</math> beschreibt
:<math>(a \cos t, b \sin t),\ 0\le t<2\pi</math>
die Ellipse <math>\tfrac{x^2}{a^2}+\tfrac{y^2}{b^2}=1.</math>
Verschiedene Möglichkeiten, den Parameter <math>t</math> geometrisch zu interpretieren, werden im Abschnitt ''[[#Ellipsen zeichnen|Ellipsen zeichnen]]'' angegeben.
;Rationale Parameterdarstellung
[[Datei:Ellipse-ratpar.svg|300px|mini|Punkte einer Ellipse mit Hilfe der rationalen Parameterdarstellung berechnet (<math>\Delta u=0{,}2</math>)]]
Mit der Substitution <math>u = \tan(t/2)</math> und [[Formelsammlung Trigonometrie|trigonometrischen Formeln]] erhält man
:<math>\cos t = (1-u^2)/(1+u^2)\ ,\quad \sin t = 2u/(1+u^2)</math>
und damit die [[Rationale Funktion|rationale]] Parameterdarstellung einer Ellipse:
Die rationale Parameterdarstellung hat folgende Eigenschaften (s. Bild):
* Für <math>u=0</math> wird der positive Hauptscheitel dargestellt: <math>x(0) = a, y(0) = 0</math>; für <math>u=1</math> der positive Nebenscheitel: <math>x(1) = 0, y(1) = b</math>.
* Übergang zur [[Positive und negative Zahlen#Gegenzahl|Gegenzahl]] des Parameters spiegelt den dargestellten Punkt an der <math>x</math>-Achse: <math>x(-u) = x(u), y(-u) = -y(u)</math>.
* Übergang zum [[Kehrwert]] des Parameters spiegelt den dargestellten Punkt an der <math>y</math>-Achse: <math>x \left(\tfrac{1}{u}\right) = -x(u), y\left(\tfrac{1}{u}\right) = y(u)</math>.
* Der negative Hauptscheitel kann mit keinem reellen Parameter <math>u</math> dargestellt werden. Die Koordinaten desselben sind die [[Grenzwert (Funktion)|Grenzwerte]] der Parameterdarstellung für unendliches positives oder negatives <math>u</math>: <math>\lim_{u \to \pm \infty} x(u)=-a, \lim_{u \to \pm \infty} y(u)=0</math>.
Rationale Parameterdarstellungen der [[Kegelschnitte]] (Ellipse, Hyperbel, Parabel) spielen im [[CAD]]-Bereich bei ''[[Bezierkurve#Kegelschnitte als rationale Bezierkurven|quadratischen rationalen Bezierkurven]]'' eine wichtige Rolle.<ref>J. Hoschek, D. Lasser: ''Grundlagen der geometrischen Datenverarbeitung.'' Springer-Verlag, 1989, ISBN 3-519-02962-6, S. 147.</ref>
;Tangentensteigung als Parameter
Eine Parameterdarstellung, die die ''Tangentensteigung'' <math>m</math> in dem jeweiligen Ellipsenpunkt verwendet, erhält man durch Differentiation der Parameterdarstellung <math>\vec x(t)=(a \cos t, b \sin t)^\mathrm{T}</math>:
:<math>\vec x'(t) = (-a\sin t, b\cos t)^\mathrm{T} \quad \rightarrow \quad m = -\frac{b}{a}\cot t\quad \rightarrow \quad \cot t = -\frac{ma}{b}.</math>
Mit Hilfe [[Formelsammlung Trigonometrie#Gegenseitige Darstellung|trigonometrischer Formeln]] ergibt sich
:<math>\cos t = \frac{\cot t}{\pm\sqrt{1+\cot^2t}} = \frac{-ma}{\pm\sqrt{m^2a^2+b^2}}\ ,\quad\quad
\sin t = \frac{1}{\pm\sqrt{1+\cot^2t}} = \frac{b}{\pm\sqrt{m^2a^2+b^2}}.</math>
Ersetzt man in der Standarddarstellung <math>\cos t</math> und <math>\sin t</math>, erhält man schließlich
:<math>\vec c_\pm(m) = \left(-\frac{ma^2}{\pm\sqrt{m^2a^2+b^2}}\;,\;\frac{b^2}{\pm\sqrt{m^2a^2+b^2}}\right)^\mathrm{T},\, m \in \R.</math>
Dabei ist <math>m</math> die Tangentensteigung im jeweiligen Ellipsenpunkt, <math>\vec c_+</math> die obere und <math>\vec c_-</math> die untere Hälfte der Ellipse. Die Punkte mit senkrechten Tangenten (Scheitel <math>(\pm a,0)</math>) werden durch diese Parameterdarstellung nicht erfasst.<br />
Die Gleichung der Tangente im Punkt <math>\vec c_\pm(m)</math> hat die Form <math>y=mx+n</math>. Der <math>y</math>-Abschnitt <math>n</math> ergibt sich durch Einsetzen der Koordinaten des zugehörigen Ellipsenpunktes <math>\vec c_\pm(m)</math>:
:<math>y = m x \pm\sqrt{m^2a^2+b^2}</math>
Diese [[Geradengleichung#Normalform oder Hauptform|Hauptform]] der Tangentengleichung ist ein wesentliches Hilfsmittel bei der Bestimmung der [[Orthoptische Kurve|orthoptischen Kurve]] einer Ellipse.
''Bemerkung:'' Die Hauptform der Tangentengleichung und die Koordinaten von <math>\vec c_\pm(m)</math> lassen sich auch ohne Differentialrechnung und ohne trigonometrische Formeln herleiten, indem die Tangente als Spezialfall einer Polare aufgefasst wird (s. u. [[#Herleitung der Lagebeziehungen von Pol und Polare; alternative Herleitung einer Tangenten- und einer Ellipsengleichung|Herleitung der Lagebeziehungen von Pol und Polare, D.]])
;Verschobene Ellipse
Eine ''verschobene Ellipse'' mit Mittelpunkt <math>(m_1,m_2)</math> wird durch
:<math>(m_1+a \cos t\; ,\; m_2+ b \sin t),\ 0\le t<2\pi</math>
beschrieben.
Eine Parameterdarstellung einer beliebigen Ellipse ist in dem Abschnitt [[#Ellipse als affines Bild des Einheitskreises|Ellipse als affines Bild des Einheitskreises]] enthalten.
Die Verbindungslinie zwischen einem Brennpunkt und einem Punkt der Ellipse heißt ''Brennlinie, Leitstrahl'' oder ''Brennstrahl.'' Ihren Namen erhielten Brennpunkte und Brennstrahlen aufgrund der folgenden Eigenschaft:
:Der [[Winkel]] zwischen den beiden Brennstrahlen in einem Punkt der Ellipse wird durch die [[Normale]] in diesem Punkt halbiert.
;Anwendungen:
# Der Einfallswinkel, den der eine Brennstrahl mit der [[Tangente]] bildet, ist gleich dem Ausfallswinkel, den die Tangente mit dem anderen Brennstrahl bildet. Ein [[Lichtstrahl]], der von einem Brennpunkt ausgeht, wird demnach an der Ellipsentangente so [[Reflexion (Physik)|reflektiert]], dass er den anderen Brennpunkt trifft. Bei einem ellipsenförmigen Spiegel treffen sich demnach alle von einem Brennpunkt ausgehenden Lichtstrahlen in dem anderen Brennpunkt.
# Da alle Wege von einem zum anderen Brennpunkt (entlang zusammengehöriger Brennstrahlen) gleich lang sind, wird z. B. [[Schall]] durch [[Interferenz (Physik)|konstruktive Interferenz]] „verstärkt“ übertragen.
# Die Tangente im Ellipsenpunkt ist die [[Winkelhalbierende]] des [[Außenwinkel]]s. Da Winkelhalbierenden leicht zu konstruieren sind, bietet die Brennpunkteigenschaft eine einfache Methode, die Tangente in einem Ellipsenpunkt zu konstruieren (Eine weitere Tangentenkonstruktion wird in [[Ellipse (Darstellende Geometrie)#Konstruktion von Ellipsentangenten und deren Berührpunkte|Ellipse (Darstellende Geometrie)]] beschrieben.).
Zwei Ellipsen mit denselben Brennpunkten <math>F_1,\; F_2</math> nennt man ''[[konfokal]].'' Durch jeden Punkt, der nicht zwischen den Brennpunkten liegt, gibt es genau eine Ellipse mit den Brennpunkten <math>F_1,\; F_2</math>. Zwei konfokale Ellipsen haben ''keinen Schnittpunkt'' (s. Definition einer Ellipse).
'''Beweis der Brennpunkteigenschaft'''
Da die Tangente senkrecht zur Normalen verläuft, ist die obige Behauptung bewiesen, wenn die analoge [[Aussage (Logik)|Aussage]] für die Tangente gilt:
[[Datei:Ellipse-reflex.svg|250px|mini|Die Tangente halbiert den Außenwinkel der Brennstrahlen]]
:Der [[Außenwinkel]] der Brennstrahlen <math>\overline{PF_1}, \overline{PF_2}</math> in einem Ellipsenpunkt <math>P</math> wird von der Tangente in diesem Punkt halbiert (s. Bild).
Es sei <math>L</math> der Punkt auf der Geraden <math>\overline{PF_2}</math> mit dem Abstand <math>2a</math> zum Brennpunkt <math>F_2</math> (<math>a</math> ist die große Halbachse der Ellipse). Die Gerade <math>w</math> sei die Winkelhalbierende der Außenwinkel der Brennstrahlen <math>\overline{PF_1}, \overline{PF_2}</math>. Um nachzuweisen, dass <math>w</math> die Tangente ist, zeigt man, dass auf <math>w</math> kein weiterer Ellipsenpunkt liegen kann. Anhand der Zeichnung und der [[Dreiecksungleichung]] erkennt man, dass
:<math>|QF_2|+|QF_1|=|QF_2|+|QL|>|LF_2|=2a</math>
gilt. Dies bedeutet, dass <math>|QF_2|+|QF_1|>2a</math> ist. Wenn <math>Q</math> ein Punkt der Ellipse wäre, müsste die Summe aber gleich <math>2a</math> sein.
''Bemerkung:'' Ein Beweis mit Mitteln der [[Analytische Geometrie|analytischen Geometrie]] befindet sich im Beweisarchiv.<ref>Wikibooks: ''[[b:Beweisarchiv: Geometrie: Satz vom Flüstergewölbe|Beweisarchiv: Geometrie: Satz vom Flüstergewölbe.]]''</ref>
'''Natürliches Vorkommen und Anwendung in der Technik:'''
Die Decken mancher Höhlen ähneln einer Ellipsenhälfte. Befindet man sich – mit den Ohren – in einem Brennpunkt dieser Ellipse, hört man jedes Geräusch, dessen Ursprung im zweiten Brennpunkt liegt, verstärkt („[[Flüstergewölbe]]“). Diese Art der Schallübertragung funktioniert in einigen Stationen der [[Métro Paris|Pariser Métro]] sogar von Bahnsteig zu Bahnsteig.
Das gleiche Prinzip der Schallfokussierung wird heute zur Zertrümmerung von [[Nierenstein]]en mit [[Stoßwelle]]n verwendet (s. [[Dornier-Nierensteinzertrümmerer]]).
Auch im lampengepumpten [[Nd:YAG-Laser]] wird ein Reflektor in Form einer Ellipse verwendet. Die Pumpquelle – entweder eine Blitzlampe oder eine Bogenlampe – wird in dem einen Brennpunkt positioniert, und der dotierte Kristall wird in den anderen Brennpunkt gelegt.
=== Direktrix ===
[[Datei:Ellipse def.svg|mini|hochkant=1.5|Ellipse mit Leitlinien]]
Für eine echte Ellipse, d. h. <math>e > 0</math>, bezeichnet man eine Parallele zur Nebenachse im Abstand <math>a^2/e</math> als '''Direktrix''' oder '''Leitlinie.''' Für einen beliebigen Punkt <math>P</math> der Ellipse ist das Verhältnis seines [[Abstand]]s von einem Brennpunkt zu dem Abstand von der Direktrix <math>d</math> auf der entsprechenden Seite der Nebenachse gleich der numerischen Exzentrizität:
:<math>|P F_1| : |P d_1| = |P F_2| : |P d_2| = \varepsilon.</math> Es ist <math>\varepsilon>0.</math>
'''Beweis:'''<br />
Mit <math>\tfrac{x^2}{a^2}+\tfrac{y^2}{b^2}=1 \Leftrightarrow y^2 = b^2 -\tfrac{b^2x^2}{a^2}</math> sowie <math>e^2+b^2=a^2</math> und den [[Binomische Formeln#Die Formeln|binomischen Formeln]] ist
Die ''Umkehrung'' dieser Aussage gilt auch und kann zu einer weiteren Definition
einer Ellipse benutzt werden (ähnlich wie bei einer Parabel):
:Für einen Punkt <math>F</math> (Brennpunkt), eine Gerade <math>d</math> (Leitlinie) nicht durch <math>F</math> und eine reelle Zahl <math>\varepsilon</math> mit <math>0 < \varepsilon < 1</math> ist die Menge der Punkte (geometrischer Ort), für die der Quotient der Abstände zu dem Punkt <math>F</math> und der Geraden <math>d</math> gleich <math>\varepsilon</math> ist, eine Ellipse:
Die Wahl <math>\varepsilon=0</math>, also die Exzentrizität eines Kreises, ist in diesem Zusammenhang nicht erlaubt. Man kann als Leitlinie eines Kreises die unendlich entfernte Gerade auffassen.
[[Datei:Kegelschnitt-Schar.svg|mini|Kegelschnittschar mit einem gemeinsamen Scheitel und einem gemeinsamen Halbparameter]]
'''Beweis:'''
Es sei <math>F=(f,0) ,\ \varepsilon>0</math> und <math>(0,0)</math> ein Punkt der Kurve.
Die Leitlinie <math>d</math> hat die Gleichung <math>x=-\tfrac{f}{\varepsilon}</math>. Mit <math>P=(x,y)</math> und der Beziehung <math>|PF|^2=\varepsilon^2|Pd|^2</math> ergibt sich
:<math>(x-f)^2+y^2=\varepsilon^2(x+\tfrac{f}{\varepsilon})^2=(\varepsilon x+f)^2</math> und <math>x^2(\varepsilon^2-1)+2xf(1+\varepsilon)-y^2=0.</math>
Die Substitution <math>p=f(1+\varepsilon)</math> liefert
:<math>x^2(\varepsilon^2-1)+2px-y^2=0.</math>
Dies ist die Gleichung einer ''Ellipse'' (<math>\varepsilon<1</math>) oder einer ''Parabel'' (<math>\varepsilon=1</math>) oder einer ''Hyperbel'' (<math>\varepsilon>1</math>). All diese nicht-ausgearteten Kegelschnitte haben den Ursprung als Scheitel gemeinsam (s. Bild).
Für <math>\varepsilon<1</math> führt man neue Parameter <math>a = \tfrac{p}{1 -\varepsilon^2}</math> und <math>b^2= a p \Rightarrow 1-\varepsilon^2 =\tfrac{b^2}{a^2}</math> ein; die obige Gleichung wird dann zu
Wegen <math>e\cdot\tfrac{a^2}{e}=a^2</math> sind der Punkt <math>D_1</math> der Leitlinie (siehe Bild) und der Brennpunkt <math>F_1</math> bezüglich der [[Kreisspiegelung|Spiegelung am großen Scheitelkreis]] (im Bild grün) invers. Damit kann <math>D_1</math> wie im Bild gezeigt aus <math>F_1</math> mit Hilfe des großen Scheitelkreises konstruiert werden. Eine weitere Begründung für die Konstruktion liefert die Tatsache, dass der Brennpunkt <math>F_1</math> und die Leitlinie <math>d_1</math> sowohl bezüglich der Ellipse als auch bezüglich des großen Scheitelkreises ein ''Pol-Polare''-Paar (siehe unten) bilden.
=== Konjugierte Durchmesser ===
[[Datei:Ellipse conjugated diameter.svg|mini|Ellipse mit zwei konjugierten Durchmessern]]
* Betrachtet man zu einem beliebigen Ellipsendurchmesser (einer [[Sehne (Mathematik)|Ellipsensehne]] durch den Ellipsenmittelpunkt) <math>\overline{PP'}</math> alle [[Parallel (Geometrie)|parallelen]] Sehnen, so liegen deren Mittelpunkte ebenfalls auf einem Ellipsendurchmesser <math>\overline{QQ'}</math>. Man nennt <math>\overline{QQ'}</math> den zu <math>\overline{PP'}</math> [[Konjugierte Durchmesser|konjugierten Durchmesser]].<ref>Diese und die folgenden Aussagen finden sich in Bosch: ''Mathematik-Taschenbuch.'' Dritte Auflage. R. Oldenbourg Verlag, München/Wien 1991, S. 227 f.).</ref>
* Bildet man zum konjugierten Durchmesser erneut den konjugierten Durchmesser, so erhält man wieder den ursprünglichen. In der Zeichnung stimmt also der zu <math>\overline{QQ'}</math> konjugierte Durchmesser mit dem ursprünglichen Durchmesser <math>\overline{PP'}</math> überein.
* Die Tangenten in den Endpunkten eines Durchmessers (etwa <math>\overline{PP'}</math>) sind parallel zum konjugierten Durchmesser (im Beispiel <math>\overline{QQ'}</math>).
* Haupt- und Nebenachse sind das einzige Paar orthogonaler konjugierter Durchmesser.
* Ist die Ellipse ein Kreis, so sind genau die orthogonalen Durchmesser (auch) konjugiert.
* Sind konjugierte Durchmesser nicht orthogonal, so ist das Produkt ihrer Steigungen <math>\tfrac{-b^2}{a^2}</math>.
* Seien <math>d_1</math>, <math>d_2</math> konjugierte Durchmesser. Dann ist <math>\left(\tfrac{d_1}{2}\right)^2 + \left(\tfrac{d_2}{2}\right)^2 = a^2 + b^2</math>. ([[Satz von Apollonios|Satz des Apollonius]])
* Für die Ellipse mit der Gleichung <math>\tfrac{x^2}{a^2}+\tfrac{y^2}{b^2}=1</math> und der Parameterdarstellung <math>(a\cos t,b\sin t)</math> gilt:
:Im Fall eines Kreises gilt <math>x_1x_2+y_1y_2=0\ . </math>
Konjugierte Durchmesser (erstrangig von Ellipsen) werden auch auf einer eigenen Wikipedia-Seite behandelt, ebenso der [[Satz von Apollonios|Satz des Apollonius]] (samt Beweis). Ein analytischer Gesamt-Beweis sämtlicher hier aufgeführter Aussagen, der von der gemeinsamen Bilinearform zweier Ursprungsgeraden ausgeht, findet sich im Beweisarchiv. Dieser Beweis benötigt weder trigonometrische Funktionen noch Parameterdarstellungen noch eine affine Abbildung.<ref>Wikibooks: ''[[b:Beweisarchiv: Geometrie: Konjugierte Durchmesser|Beweisarchiv: Geometrie: Konjugierte Durchmesser.]]''</ref>
Eine Anwendungsmöglichkeit im Bereich des [[Technisches Zeichnen|technischen Zeichnens]] besteht in der Möglichkeit, den höchsten Punkt einer Ellipse oder eines Ellipsenbogens beliebiger Lage über einer Linie zu finden – nützlich z. B. für korrekte 2D-Darstellungen nicht-orthogonaler Ansichten zylindrischer Körper oder abgerundeter Kanten ohne Verwendung von 3D-Programmen. Wichtig ist dies für den sauberen Anschluss tangential von der Ellipse weg laufender Linien. Hierzu sind in die Ellipse oder den Ellipsenbogen zwei Sehnen parallel zur gewünschten Tangentenrichtung und die durch die Mittelpunkte der beiden Sehnen definierte Linie des zugehörigen konjugierten Durchmessers einzuzeichnen. Der Schnittpunkt dieser Linie mit der Ellipse oder dem Ellipsenbogen definiert den Anschlusspunkt der Tangente (und normalerweise den Endpunkt des Ellipsenbogens).
[[Datei:Orthoptic-ellipse-s.svg|mini|Ellipse mit orthoptischer Kurve (lila)]]
=== Orthogonale Tangenten ===
{{Hauptartikel|Orthoptische Kurve}}
Für die Ellipse <math>\tfrac{x^2}{a^2}+\tfrac{y^2}{b^2}=1</math> liegen die [[Schnittpunkt]]e ''orthogonaler'' Tangenten auf dem Kreis <math>x^2+y^2=a^2+b^2</math>.
Diesen Kreis nennt man die ''orthoptische Kurve'' der gegebenen Ellipse, es ist der [[Umkreis]] des Rechtecks, das die Ellipse umschreibt.
=== Pol-Polare-Beziehung ===
Führt man [[Kartesisches Koordinatensystem|kartesische Koordinaten]] so ein, dass der Mittelpunkt der Ellipse im Ursprung liegt, so kann eine beliebige Ellipse mit der Gleichung <math>\tfrac{x^2}{a^2}+\tfrac{y^2}{b^2} = 1</math> beschrieben werden (s. o. Abschnitt [[#Gleichung|Gleichung]]). Weiter ordnet für eine vorgegebene Ellipse eine Funktion <math>f</math> je einem Punkt <math>P_0=(x_0,y_0)</math> die Gerade <math>\frac{x_0x}{a^2}+\frac{y_0y}{b^2} = 1</math> zu. Bezüglich <math>f</math> heißt <math>P_0</math> '''Pol''', die zugeordnete Gerade '''Polare'''.
<math>f</math> ist eine [[Bijektion]]; die [[inverse Funktion]] bildet je eine Polare auf einen Pol ab. Der Ellipsenmittelpunkt <math>(0,0)</math> ist in keiner so definierten Polare enthalten, entsprechend existiert zu <math>(0,0)</math> keine Polare. Die angegebene Gleichung der Polare lässt sich als [[Normalenform]] mit dem zugehörigen Normalenvektor <math>\left(\tfrac{x_0}{a^2},\tfrac{y_0}{b^2}\right)</math> auffassen.
Eine solche Beziehung zwischen Punkten und Geraden, die durch einen Kegelschnitt vermittelt wird, nennt man ''Pol-Polare-Beziehung'' oder einfach ''Polarität''. Pol-Polare-Beziehungen gibt es auch für [[Hyperbel (Mathematik)|Hyperbeln]] und [[Parabel (Mathematik)|Parabeln]], siehe auch [[Pol und Polare]].
Zu Pol und Polare gelten folgende Lagebeziehungen:
* Der Brennpunkt <math>(e,0)</math> und die Leitlinie <math>x=\tfrac{a^2}{e}</math> sind polar zueinander. Da beide auch polar bezüglich des Scheitelkreises <math>x^2+y^2=a^2</math> sind, lässt sich die Leitlinie auch mit Hilfe von Zirkel und Lineal konstruieren (siehe hierzu auch [[Kreisspiegelung]]). '''(1)'''
* Genau dann, wenn der Pol außerhalb der Ellipse liegt, hat die Polare zwei Punkte mit der Ellipse gemeinsam (s. Bild: <math>P_2,\ p_2</math>). '''(2)'''
* Genau dann, wenn der Pol auf der Ellipse liegt, hat die Polare genau einen Punkt mit der Ellipse gemeinsam (= die Polare ist eine Tangente; s. Bild: <math>P_1,\ p_1</math>). '''(3)'''
* Genau dann, wenn der Pol innerhalb der Ellipse liegt, hat die Polare keinen Punkt mit der Ellipse gemeinsam (s. Bild: <math>F_1,\ l_1</math>). '''(4)'''
* Jeder gemeinsame Punkt einer Polare und einer Ellipse ist Berührpunkt einer Tangente vom zugehörigen Pol <math>P</math> an die Ellipse (s. Bild: <math>P_2,\ p_2</math>). '''(5)'''
* Der Schnittpunkt zweier Polaren ist der Pol der Geraden durch die Pole. '''(6)'''
=== Herleitung der Lagebeziehungen von Pol und Polare; alternative Herleitung einer Tangenten- und einer Ellipsengleichung ===
A. Ist eine Polare parallel zur <math>y</math>-Achse, so hat sie auch die Form <math>0 \ne c = x \Leftrightarrow \frac{1}{c} \cdot x +0 \cdot y = 1</math>. Mit dem zugehörigen Normalenvektor <math>\left(\tfrac{x_0}{a^2} = \tfrac{1}{c}, \tfrac{y_0}{b^2} = 0\right)</math> ist der zugehörige Pol <math>\left(x_0 = \tfrac{a^2}{c}, y_0 = 0\right).</math> Insbesondere folgt für <math>x_0 = \tfrac{a^2}{c} = e \Leftrightarrow c = \tfrac{a^2}{e}</math> die Polarität '''(1)''' von Brennpunkt und Direktrix.
Einsetzen der betrachteten Polare in die Mittelpunktform einer Ellipse ergibt für die Ordinate <math>y</math> eines beliebigen Schnittpunkts die Bedingung <math>\tfrac{c^2}{a^2} + \tfrac{y^2}{b^2} = 1</math>; die [[Diskriminante#Diskriminante einer quadratischen Gleichung|Diskriminante]] dieser quadratischen Gleichung in <math>y</math> hat bis auf einen positiven Faktor die Form
B. Ist eine Polare nicht parallel zur <math>y</math>-Achse, so hat sie die [[Geradengleichung#Normalform oder Hauptform|Hauptform]] <math>y = mx+n</math>. Wegen <math>n \neq 0</math> lässt sich diese in die Normalenform <math>-mx/n +y/n= 1</math> umformen. Vergleich mit der Normalenform ergibt als Darstellung Koordinaten des Pols mit den Parametern der Hauptform:
Einsetzen der Hauptform <math>y = mx +n</math> in die Mittelpunktform einer Ellipse ergibt für die Abszisse <math>x</math> eines beliebigen Schnittpunkts die Bedingung <math>\tfrac{x^2}{a^2} + \tfrac{(mx +n)^2}{b^2} = 1</math>; die Diskriminante dieser quadratischen Gleichung in <math>x</math> hat bis auf einen positiven Faktor die Form
C. Insgesamt erlaubt der Term <math>T=T_1</math> bzw. <math>T=T_2</math> für eine beliebige Polare folgende Unterscheidung paarweise disjunkter Fälle:
* Für <math>T<0</math> hat die Polare mit der Ellipse keinen Punkt gemeinsam, und der Pol liegt innerhalb der Ellipse. Hieraus folgt '''(2)'''.
* Für <math>T=0</math> hat die Polare mit der Ellipse ''genau einen'' Punkt gemeinsam, und der Pol liegt auf der Ellipse. Also ist die Polare eine '''Tangente''' an die Ellipse, der Pol ihr Berührpunkt (s. Bild: <math>P_1,\ p_1</math>). Hieraus folgt '''(3)'''.
* Für <math>T>0</math> hat die Polare mit der Ellipse zwei Punkte gemeinsam, und der Pol liegt außerhalb der Ellipse. Hieraus folgt '''(4)'''.
D. Ist eine Tangente nicht senkrecht, so ergibt Auflösung der Gleichung <math>T_2=0</math> nach <math>n</math> und Einsetzen von <math>n</math> die Hauptform der Tangente:
<math>\quad\ y = m x \pm\sqrt{m^2a^2+b^2}</math>;
Einsetzen von <math>n</math> in die Koordinaten <math>x_0 = -\tfrac{ma^2}{n}, y_0=\tfrac{b^2}{n}</math> des Berührpunkts ergibt die Koordinaten der Parameterdarstellung einer Ellipse mit der Steigung <math>m</math> als Parameter:
<math>\quad\ \vec c_\pm(m) = \left(-\frac{ma^2}{\pm\sqrt{m^2a^2+b^2}}\;,\;\frac{b^2}{\pm\sqrt{m^2a^2+b^2}}\right)^\mathrm{T},\, m \in \R</math>;
diese Parameterdarstellung erfasst die Hauptscheitel nicht.
E. Ausgehend von der im [[#Gleichung|Abschnitt „Gleichung“]], B. aufgeführten Bilinearform der Ellipse hat die Polare zum Punkt <math>P</math> die Normalenformen
:<math>\vec p^\mathrm{T} M \vec x = 1</math> mit dem Normalenvektor <math>\vec n^\mathrm{T} = \vec p^\mathrm{T} M</math> und
:<math>\vec x^\mathrm{T} M \vec p = 1</math> mit dem Normalenvektor <math>M \vec p = \vec n</math>.
Ist <math>P</math> ein Punkt der Ellipse, so beschreiben auch diese Gleichungen eine Tangente.
Diese koordinatenfreie rechnerische Darstellung der Polare eignet sich für Beweise. Mit den Koordinatendarstellungen <math>P(x_0, y_0)</math> und <math>X(x,y)</math> sowie den im [[#Gleichung|Abschnitt „Gleichung“]] angegebenen Matrizenkoordinaten für <math>M</math> entsteht durch Auswertung der Matrizenprodukte wieder die im [[#Pol-Polare-Beziehung|Abschnitt ''Pol-Polare-Beziehung'']] angegebene Gleichung <math>\tfrac{x_0}{a^2}x+\tfrac{y_0}{b^2}y = 1</math>.
'''Beweis''' von '''(5)''' („Jeder gemeinsame Punkt einer Polare und einer Ellipse ist Berührpunkt einer Tangente vom zugehörigen Pol <math>P</math> an die Ellipse.“):<br />
Da die Ellipsenpunkte <math>S_1, S_2</math> auf der Polare zu <math>P</math> liegen, gilt <math>\vec s_1^\mathrm{T} M \vec p = 1</math> und <math>\vec s_2^\mathrm{T} M \vec p = 1</math>. Fasst man in diesen Gleichungen nicht <math>M \vec p</math>, sondern <math>\vec s_1^\mathrm{T} M</math> bzw. <math>\vec s_2^\mathrm{T} M</math> als Normalenvektor auf, so besagen sie, dass die Tangenten in den Ellipsenpunkten <math>S_1, S_2</math> den Punkt <math>P</math> gemeinsam haben.
'''Beweis''' von '''(6)''' („Der Schnittpunkt zweier Polaren ist der Pol der Gerade durch die Pole.“):<br />
Für einen Schnittpunkt <math>S</math> zweier Polaren zu <math>P_1</math> und <math>P_2</math> gilt <math>\vec s^\mathrm{T} M \vec p_1 = 1</math> und <math>\vec s^\mathrm{T} M \vec p_2 = 1</math>. Fasst man in diesen Gleichungen nicht <math>M \vec p_1</math> bzw. <math>M \vec p_2</math>, sondern <math>\vec s^\mathrm{T} M = \vec n^\mathrm{T}</math> als Normalenvektor auf, so besagen sie, dass auf der Polare zu <math>S</math> die Punkte <math>P_1</math>, <math>P_2</math> liegen. Weiter zeigt die Betrachtung der [[Parameterform#Aus der Zweipunkteform|Parameterform]] <math>\vec x = \vec p_1 + \lambda (\vec p_2 -\vec p_1)</math> mit
die punktweise Gleichheit der Gerade <math>(P_1 P_2)</math> mit der Polare zu <math>S</math>.
== Ellipse als affines Bild des Einheitskreises ==
== Ellipse als affines Bild des Einheitskreises ==
[[Datei:Ellipse-aff.svg|mini|Ellipse als affines Bild des Einheitskreises]]
s. [[Ellipse als affines Bild des Einheitskreises]][[Datei:Ellipse-aff.svg|mini|Ellipse als affines Bild des Einheitskreises]]
Eine andere Definition der Ellipse benutzt eine spezielle geometrische Abbildung, nämlich die [[Affinität (Mathematik)|Affinität]]. Hier ist die Ellipse als ''affines Bild des Einheitskreises'' definiert.<ref>Siehe: Cornelie Leopold, S. 55.</ref>
=== Parameterdarstellung ===
Eine affine Abbildung in der reellen Ebene hat die Form <math>\vec x \to \vec f_0+A\vec x</math>, wobei <math>A</math> eine reguläre Matrix (Determinante nicht 0) und <math>\vec f_0</math> ein beliebiger Vektor ist. Sind <math>\vec f_1,\; \vec f_2</math> die Spaltenvektoren der Matrix <math>A</math>, so wird der Einheitskreis <math>(\cos t,\sin t), 0\le\ t \le 2\pi,</math> auf die Ellipse
:<math>\vec x = \vec p(t)= \vec f_0 +\vec f_1 \cos t +\vec f_2 \sin t</math>
abgebildet. <math>\vec f_0</math> ist der Mittelpunkt und <math>\vec f_1,\; \vec f_2</math> sind zwei konjugierte Halbmesser (s. u.) der Ellipse. <math>\vec f_1,\; \vec f_2</math> stehen i. A. nicht senkrecht aufeinander. D. h., <math>\vec f_0\pm \vec f_1</math> und <math>\vec f_0\pm \vec f_2</math> sind i. A. ''nicht'' die Scheitel der Ellipse. Diese Definition einer Ellipse liefert eine einfache Parameterdarstellung (s. u.) einer beliebigen Ellipse.
;Scheitel, Scheitelform
Da in einem ''Scheitel'' die [[Tangente]] zum zugehörigen Ellipsendurchmesser senkrecht steht und die Tangentenrichtung in einem Ellipsenpunkt <math>\vec p'(t) = -\vec f_1\sin t + \vec f_2\cos t</math> ist, ergibt sich der Parameter <math>t_0</math> eines Scheitels aus der Gleichung
Aus dem zweiten [[Satz von Apollonios]] folgt:<br />
Der ''Flächeninhalt'' einer Ellipse <math>\;\vec x = \vec f_0 +\vec f_1 \cos t +\vec f_2 \sin t\; </math> ist
:<math>A=\pi|\det(\vec f_1, \vec f_2)| \ .</math>
Für ''Beispiel 3'' ist <math>\ A=\pi\;2\sqrt 3\ .</math>
;Beispiele
# <math>\vec f_0=\begin{pmatrix} 0 \\ 0 \end{pmatrix},\ \vec f_1=\begin{pmatrix} a \\ 0 \end{pmatrix},\ \vec f_2=\begin{pmatrix} 0 \\ b \end{pmatrix}</math> liefert die übliche Parameterdarstellung der Ellipse mit der Gleichung <math>\frac{x^2}{a^2} + \frac{y^2}{b^2} = 1 :\quad \vec x=\vec p(t)=\begin{pmatrix} a\cos t \\ b\sin t \end{pmatrix}</math>.[[Datei:Ellipsen-rot-skal.svg|mini|Folge von Ellipsen: rotiert und so skaliert, dass zwei aufeinanderfolgende Ellipsen sich berühren]]
# <math>\vec f_0=\begin{pmatrix} x_0 \\ y_0 \end{pmatrix},\ \vec f_1=\begin{pmatrix} a\cos \varphi \\ a\sin \varphi\end{pmatrix},\ \vec f_2=\begin{pmatrix} -b\sin \varphi \\ b \cos \varphi\end{pmatrix}</math> liefert die [[Parameterdarstellung]] der Ellipse, die aus <math>\tfrac{x^2}{a^2} + \tfrac{y^2}{b^2} = 1</math> durch Drehung um den Winkel <math>\varphi</math> und anschließende Verschiebung um <math>\vec f_0</math> hervorgeht. Die Parameterdarstellung ist schon in Scheitelform. D. h., <math>\vec f_0\pm \vec f_1</math> und <math>\vec f_0\pm \vec f_2</math> sind die Scheitel der Ellipse.[[Datei:Ellipse-sf.svg|mini|hochkant=1|Transformation auf Scheitelform (Beispiel 3)]]
Löst man die Parameterdarstellung mit Hilfe der [[Cramersche Regel|Cramerschen Regel]] nach <math>\; \cos t,\sin t\;</math> auf und verwendet <math>\;\cos^2t+\sin^2t -1=0\; </math>, erhält man die implizite Darstellung
Für ''Beispiel 3'' ergibt sich: <math>\ x^2-xy+y^2-3=0\ .</math>
Dreht man die Ellipse mit der Gleichung <math>\tfrac{x^2}{a^2}+\tfrac{y^2}{b^2}=1</math> um den Nullpunkt (Mittelpunkt), hat ihre Gleichung die Form
:<math>x^2+2cxy+d^2y^2-e^2=0\ ,</math> wobei <math>d^2-c^2 >0 \; </math> ist.
Liegt umgekehrt die Gleichung einer gedrehten Ellipse vor und man möchte die Vorteile der hier beschriebenen Parameterdarstellung nutzen, bestimmt man die Ortsvektoren zweier konjugierter Punkte. Wählt man als ersten Punkt <math>(e,0)</math>, ergibt sich:
Sind die [[Vektor]]en <math>\vec f_0,\; \vec f_1,\; \vec f_2</math> aus dem <math>\R^3</math>, so erhält man eine Parameterdarstellung einer Ellipse im Raum.
== Peripheriewinkelsatz und 3-Punkteform für Ellipsen ==
== Peripheriewinkelsatz und 3-Punkteform für Ellipsen ==
=== Kreise ===
s. [[Ellipsen (Peripheriewinkelsatz und 3-Punkteform)]]
Ein Kreis mit der Gleichung <math>(x-c)^2+(y-d)^2=r^2,\ r> 0</math> ist durch drei Punkte <math>(x_1,y_1),\; (x_2,y_2),\; (x_3,y_3)</math> nicht auf einer Geraden eindeutig bestimmt. Eine einfache Methode, die Parameter <math>c,d,r</math> zu bestimmen, benutzt den [[Peripheriewinkelsatz]] für Kreise:
:Vier Punkte <math>P_i=(x_i,y_i),\ i=1,2,3,4</math> (s. Bild) liegen genau dann auf einem Kreis, wenn die Winkel bei <math>P_3</math> und <math>P_4</math> gleich sind.
Üblicherweise misst man einen einbeschriebenen Winkel in [[Grad (Winkel)|Grad]] oder [[Radiant (Einheit)|Radiant]]. Um die Gleichung eines Kreises durch 3 Punkte zu bestimmen, ist das folgende ''Winkelmaß'' geeigneter:
:Um den ''Winkel'' zwischen zwei Geraden mit den Gleichungen <math>y=m_1x+d_1, \ y=m_2x + d_2, \ m_1\ne m_2</math> zu ''messen,'' wird hier der folgende Quotient benutzt:
::<math>\frac{1+m_1\cdot m_2}{m_2-m_1}</math>
:Dieser Quotient ist der ''[[Kotangens]] des Schnittwinkels der beiden Geraden.''
'''Peripheriewinkelsatz für Kreise:'''<br />
Für vier Punkte <math>P_i=(x_i,y_i),\ i=1,2,3,4</math>, keine drei auf einer Geraden (s. Bild), gilt:
:Die vier Punkte liegen genau dann auf einem Kreis, wenn die Winkel bei <math>P_3</math> und <math>P_4</math> im obigen Winkelmaß gleich sind, d. h., wenn:
Das Winkelmaß ist zunächst nur für Sekanten, die nicht parallel zur <math>y</math>-Achse sind, verfügbar. Die angegebene vereinfachte Formel ist aber schließlich auch für diese Ausnahmen gültig.
Eine Folge des Peripheriewinkelsatzes in dieser Form ist:
'''3-Punkteform einer Kreisgleichung:'''
:Die Gleichung des Kreises durch die 3 Punkte <math>P_i=(x_i,y_i)</math> nicht auf einer Geraden ergibt sich durch Umformung der Gleichung (Beseitigung der Nenner und quadratische Ergänzung):
Wie beim Kreis ist so eine Ellipse durch drei Punkte nicht auf einer Geraden eindeutig bestimmt.
Für diesen allgemeineren Fall führt man das folgende Winkelmaß ein:<ref>E. Hartmann: ''[http://www.mathematik.tu-darmstadt.de/~ehartmann/circlegeom.pdf Planar Circle Geometries, an Introduction to Möbius-, Laguerre- and Minkowski-planes.]'' (PDF; 870 kB). S. 55.</ref><ref>W. Benz: ''Vorlesungen über Geometrie der Algebren.'' [[Springer Science+Business Media|Springer]] (1973).</ref>
:Um den ''Winkel'' zwischen zwei Geraden mit den Gleichungen <math>y=m_1x+d_1, \ y=m_2x + d_2, \ m_1\ne m_2</math> zu ''messen,'' wird hier der folgende Quotient benutzt:
Für vier Punkte <math>P_i=(x_i,y_i),\ i=1,2,3,4</math> keine drei auf einer Geraden (s. Bild) gilt:
:Die vier Punkte liegen genau dann auf einer Ellipse mit der Gleichung <math>(x-c)^2+q\; (y-d)^2=a^2</math>, wenn die Winkel bei <math>P_3</math> und <math>P_4</math> im obigen Winkelmaß gleich sind, d. h., wenn:
Das Winkelmaß ist zunächst nur für Sekanten, die nicht parallel zur <math>y</math>-Achse sind, verfügbar. Die angegebene vereinfachte Formel ist aber schließlich auch für diese Ausnahmen gültig.
Der Beweis ergibt sich durch einfaches Nachrechnen. Dabei kann man im Fall „Punkte auf einer Ellipse …“ annehmen, dass der Mittelpunkt der Ellipse der Ursprung ist.
Eine Folge des Peripheriewinkelsatzes in dieser Form ist:
'''3-Punkteform einer Ellipsengleichung:'''<br />
Die Gleichung der Ellipse durch die 3 Punkte <math>P_i=(x_i,y_i)</math> nicht auf einer Geraden ergibt sich durch Umformung der Gleichung (Beseitigung der Nenner und quadratische Ergänzung):
wobei <math>*</math> das hier geeignete [[Skalarprodukt#Definition (Axiomatik)|Skalarprodukt]] <math>\vec u * \vec v=u_xv_x+{\color{blue}q}u_yv_y</math> beschreibt.
'''Beispiel:'''
Für <math>P_1=(2,0),\; P_2=(0,1),\; P_3=(0,0)</math> und <math>q=4</math> ergibt sich zunächst die 3-Punkteform
:<math>\frac{(x-2)x+4y(y-1)}{yx-(y-1)(x-2)}=0</math> und schließlich <math>\frac{(x-1)^2}{2}+\frac{(y-1/2)^2}{1/2}=1</math>.
[[Datei:Wuerfel-kr-vp.svg|170px|mini|Würfel mit Kreisen in [[Axonometrie|Vogelperspektive]]]]
s. [[Ellipse (Ellipsen zeichnen)]][[Datei:Wuerfel-kr-vp.svg|170px|mini|Würfel mit Kreisen in [[Axonometrie|Vogelperspektive]]]]
Ellipsen treten in der darstellenden Geometrie als [[Ellipse (Darstellende Geometrie)|Bilder von Kreisen]] auf.
Ellipsen treten in der darstellenden Geometrie als [[Ellipse (Darstellende Geometrie)|Bilder von Kreisen]] auf.
Es ist also wichtig, geeignete Werkzeuge zur Verfügung zu haben, mit denen man Ellipsen zeichnen kann. Es gibt im Wesentlichen drei Typen von Verfahren, mit denen Ellipsen gezeichnet werden:
Es ist also wichtig, geeignete Werkzeuge zur Verfügung zu haben, mit denen man Ellipsen zeichnen kann. Es gibt im Wesentlichen drei Typen von Verfahren, mit denen Ellipsen gezeichnet werden:
Ellipse mit Mittelpunkt , Brennpunkten und , Scheitelpunkten , Hauptachse (rot) und Nebenachse (grün)Ellipse als Kegelschnitt. Die Mittelachse des Kegels ist so weit geneigt, dass sich die Ellipse in der Seitenansicht von rechts in wahrer Größe zeigt.
Ellipsen (von altgriechischἔλλειψιςélleipsis, deutsch ‚das Unterlassen, Ausbleiben, Zurückbleiben‘) sind in der Geometrie spezielle geschlossene ovaleKurven. Sie zählen neben den Parabeln und den Hyperbeln zu den Kegelschnitten. Eine anschauliche Definition verwendet die Eigenschaft, dass die Summe der Abstände eines Ellipsenpunktes von zwei vorgegebenen Punkten, den Brennpunkten, für alle Punkte gleich ist. Sind die Brennpunkte identisch, erhält man einen Kreis.
Jede Ellipse lässt sich in einem geeigneten kartesischen Koordinatensystem durch eine Gleichung
oder eine Parameterdarstellung
beschreiben. Hieran erkennt man, dass man eine Ellipse als einen an der -Achse um und an der -Achse um gestreckten Einheitskreis auffassen kann.
Ellipse: Definition mit LeitkreisEllipse als spezielle Hypotrochoide bei q=2 (Animation)
Es gibt verschiedene Möglichkeiten, Ellipsen zu definieren. Neben der üblichen Definition über gewisse Abstände von Punkten ist es auch möglich, eine Ellipse als Schnittkurve zwischen einer entsprechend geneigten Ebene und einem Kegel zu bezeichnen (siehe 1. Bild) oder als affines Bild des Einheitskreises.
Eine Ellipse ist der geometrische Ort aller Punkte der Ebene, für die die Summe der Abstände zu zwei gegebenen Punkten und gleich einer gegebenen Konstante ist. Diese Konstante wird üblicherweise mit bezeichnet. Die Punkte und heißen Brennpunkte:
Um eine Strecke auszuschließen, setzt man voraus, dass größer als der Abstand der Brennpunkte ist.
Falls die beiden Brennpunkte zusammenfallen, ist ein Kreis mit Radius . Dieser einfache Fall wird in den folgenden Überlegungen oft stillschweigend ausgeschlossen, da die meisten Aussagen über Ellipsen im Kreisfall trivial werden.
Der Mittelpunkt der Strecke heißt Mittelpunkt der Ellipse. Die Gerade durch die Brennpunkte ist die Hauptachse und die dazu orthogonale Gerade durch die Nebenachse. Die beiden Ellipsenpunkte und auf der Hauptachse sind die Hauptscheitel. Der Abstand der Hauptscheitel zum Mittelpunkt ist und heißt die große Halbachse. Die beiden Ellipsenpunkte und auf der Nebenachse sind die Nebenscheitel, und ihr Abstand zum Mittelpunkt ist jeweils die kleine Halbachse . Den Abstand der Brennpunkte zum Mittelpunkt nennt man die lineare Exzentrizität und die numerische Exzentrizität. Mit dem Satz des Pythagoras gilt (siehe rechts in der oberen Zeichnung, wo (grün) die Hypotenuse und und die Katheten des entsprechenden rechtwinkligen Dreiecks sind).
Die Gleichung kann man auch so interpretieren (siehe Zeichnung Definition mit Leitkreis):
Wenn der Kreis um mit Radius ist, dann ist der Abstand des Punktes zum Kreis gleich dem Abstand des Punktes zum Brennpunkt :
heißt Leitkreis der Ellipse bzgl. des Brennpunktes .
Diese Eigenschaft sollte man nicht verwechseln mit der Leitlinieneigenschaft einer Ellipse (s. unten). Aufgrund der Leitkreis-Eigenschaft ist eine Ellipse die Äquidistanz-Kurve zu jedem ihrer Brennpunkte und dem Leitkreis mit dem anderen Brennpunkt als Mittelpunkt.
Jeder Schnitt eines Kegels mit einer Ebene, die die Kegelspitze nicht enthält, und deren Neigung kleiner als die der Mantellinien des Kegels ist, ist eine Ellipse.
Ellipsen treten in der darstellenden Geometrie als Bilder von Kreisen auf.
Es ist also wichtig, geeignete Werkzeuge zur Verfügung zu haben, mit denen man Ellipsen zeichnen kann. Es gibt im Wesentlichen drei Typen von Verfahren, mit denen Ellipsen gezeichnet werden:
einzelne Punkte, die man mit einem Kurvenlineal zu einer glatten Kurve verbindet,
stetige Konstruktionen, die man technisch als Ellipsenzirkel realisieren kann und
eine Approximation einer Ellipse mit Hilfe ihrer Scheitelkrümmungskreise und eines Kurvenlineals.
Den meisten Ellipsenzirkeln liegen die unten beschriebenen zwei Papierstreifenmethoden zugrunde. Diese waren schon den Griechen (Archimedes und Proklos) bekannt, wie man auch und vieles andere mehr in dem eigenständigen Artikel Ellipsograph des Archimedes nachlesen kann. Wenn kein Ellipsenzirkel zur Verfügung steht, ist die Approximation mit Hilfe der Scheitelkrümmungskreise die schnellste und beste Methode, eine Ellipse zu zeichnen.
Für jede hier beschriebene Methode ist die Kenntnis der beiden (Symmetrie-)Achsen und der Halbachsen erforderlich.
Ist dies nicht der Fall, was in der darstellenden Geometrie oft vorkommt, so muss man wenigstens den Mittelpunkt und zwei konjugierte Halbmesser kennen. Mit Hilfe der Rytz-Konstruktion lassen sich dann die Scheitel und damit die Achsen und Halbachsen ermitteln. Nur die Parallelogramm-Methode (s. unten) bietet die Möglichkeit, zu zwei konjugierten Halbmessern direkt (ohne Rytz) einzelne Punkte einer Ellipse zu konstruieren.
Gärtnerkonstruktion
Die definierende Eigenschaft einer Ellipse – die Summe der Abstände zu zwei Punkten ist konstant – nutzt die Gärtnerkonstruktion als einfache Möglichkeit, eine Ellipse zu zeichnen. Hierzu benötigt man einen Faden der Länge und zwei Reißbrettstifte (oder Nägel, Stifte, …), um die beiden Enden des Fadens in den Brennpunkten der zu zeichnenden Ellipse zu befestigen. Führt man einen Stift mit Hilfe des gespannten Fadens (s. Bild) über die Zeichenfläche, so entsteht die durch die Länge des Fadens und die Lage der Brennpunkte definierte Ellipse. Diese einfache Methode gibt Gärtnern die Möglichkeit, ellipsenförmige Beete anzulegen, was der Methode den Namen gab.
Beim Abrollen eines Antiparallelogramms zeichnet der Schnittpunkt der beiden langen Stäbe eine Ellipse (blau im Bild). Die Enden des kurzen statischen Stabs definieren die Brennpunkte der Ellipse. Durch die symmetrische Geometrie ergibt sich theoretisch auch um den kurzen umlaufende Stab eine Ellipse (im Bild grün). Diese Konstruktionsvariante ist mit der Gärtnerkonstruktion verwandt. Betrachtet man nur den Anteil innerhalb der statischen Ellipse und ersetzt die beiden inneren Teilstücke der Stäbe mit einer Schur, ergibt sich die äquivalente Gärtnerkonstruktion. Die Mechanik des bewegten Antiparallelogramms ist ein Koppelgetriebe. Die innere Ellipse entspricht der Rastpolbahn, die äußere Ellipse ist die Gangpolbahn des umlaufenden kurzen Stabs.
Im Jahr 1657 veröffentlichte Frans van Schooten in seinem Werk EXERCITATIONUM MATHEMATICARUM LIBRI QUINQUE[3] in LIBER IV[4] die Methode Gärtnerkonstruktion[5] und ein paar Seiten weiter einen Ellipsenzirkel.[6] Basis für den Ellipsenzirkel ist die Gärtnerkonstruktion.
Anzumerken ist: In der nebenstehenden originären Darstellung Ellipsenzirkel des Frans van Schooten kann die Ellipsenlinie nicht durch den Scheitelpunkt gezogen werden, sondern nur, z. B. im Uhrzeigersinn, bis die Führungsschiene an der Zirkelnadel im Punkt der Raute anliegt. Damit der Ellipsenzirkel eine komplette Ellipsenlinie zeichnen kann (auch durch die Scheitelpunkte und ), ist es erforderlich, dass zumindest einmal die Einstechposition der Zirkelnadeln und in den Brennpunkten der Ellipse getauscht wird.
Prinzipskizze, Ellipsenzirkel des Frans van Schooten. Die Kurve ist eine exakte Ellipse.
Die Hauptelemente des rautenförmigen Ellipsenzirkels sind die fünf gleich langen Stäbe mit ihren Gelenkpunkt-Abständen , , , und als Führungsschiene sowie der deutlich längere Diagonalstab ab durch mit dem Klemmelement für den Spielausgleich. Die Führungsschiene mit dem Gelenkpunkt-Abstand und der Diagonalstab überkreuzen sich im Punkt und sind über Führungsnuten mithilfe eines sogenannten Gleitsteins dreh- und schiebbar verbunden. In diesem Gleitstein ist auch der Zeichenstift und ggf. der Handgriff montiert. Der zweite Gleitstein befindet sich im Gelenkpunkt . In den Gelenkpunkten und des Ellipsenzirkels sind die Zirkelnadeln befestigt.
Die Länge z. B. des Stabes ist gleich der Länge der Hauptachse . Der Abstand der Gelenkpunkte und bestimmt die Länge der Nebenachse. Je kleiner dieser Abstand ist, umso mehr ähnelt die Ellipse einem Kreis.
Betrachtet man eine Hälfte der Raute , d. h. das gleichschenklige Dreieck , so ist der Diagonalstab ab durch als Mittelsenkrechte des Gelenkpunkt-Abstandes erkennbar, die den Stab mit Gelenkpunkt-Abstand in schneidet. Dadurch entsteht das zweite gleichschenklige Dreieck mit den Schenkeln und . Wird nun der Ellipsenzirkel von Hand bewegt, durchläuft der Punkt den Kreis um den Punkt mit dem Radius (gleich ), dabei wirkt der Diagonalstab mit seinem Gelenkpunkt-Abstand konstant als Mittelsenkrechte der sich kontinuierlich verändernden gleichschenkligen Dreiecke und . Daraus folgt: In jeder gedrehten Stellung des Ellipsenzirkels gilt
Werden in die weiter oben beschriebene Definition einer Ellipse als geometrischer Ort die Bezeichnungen der betreffenden Punkte, u. a. die Brennpunkte und , aus der Darstellung des Ellipsenzirkels eingesetzt, ergibt sich
Damit wird aufgezeigt: Die mit dem rautenförmigen Ellipsenzirkel gezogenen Kurven sind Ellipsen.
Um eine Ellipse zu zeichnen, sticht man zuerst zur Lagefixierung des Ellipsenzirkels die Zirkelnadeln der Gelenkpunkte und in die Brennpunkte der Ellipse und zieht anschließend mithilfe des Handgriffs oder ggf. nur mit dem Zeichenstift die Ellipsenlinie.
Parameterdarstellung mit Sinus und Kosinus
Die übliche Parameterdarstellung einer Ellipse verwendet die Sinus- und Kosinusfunktion. Wegen beschreibt
die Ellipse
Mit Hilfe dieser Darstellung lassen sich die folgenden Ellipsenkonstruktionen leicht verstehen.
Punktkonstruktion nach de La Hire
Die nach Philippe de La Hire (1640–1718) benannte Punktkonstruktion benutzt die beiden Scheitelkreise,[7] das sind die Kreise um den Mittelpunkt der Ellipse mit den Halbachsen als Radien. Der Parameter wird hier als der Steigungswinkel eines von ausgehenden Strahls interpretiert. Mit der in der Zeichnung angegebenen Methode wird ein Punkt mit den Koordinaten , also ein Ellipsenpunkt, konstruiert. Dieses Konstruktionsverfahren war allerdings auch schon in der Spätantike bekannt und ging damals auf Proklos Diadochos (412–485) zurück.[8]
Ellipsenkonstruktion nach Diadochos
Animation der Methode von Diadochos
Papierstreifenmethoden
Die beiden Papierstreifenmethoden verwenden zwei weitere Möglichkeiten der geometrischen Interpretation des Parameters der obigen Parameterdarstellung einer Ellipse. Sie liefern die Grundlagen der meisten Ellipsenzirkel.
1. Methode
Die erste Methode verwendet einen Papierstreifen der Länge . Der Punkt, in dem sich die Halbachsen treffen, wird mit markiert. Wenn der Streifen nun so bewegt wird, dass die beiden Enden jeweils auf einer Achse gleiten, überstreicht der Punkt die zu zeichnende Ellipse. Der Beweis ergibt sich aus der Parameterdarstellung und der Interpretation des Parameters als Winkel des Papierstreifens mit der -Achse (s. Bild).
Eine weitere technische Realisierung des gleitenden Streifens kann man auch mit Hilfe eines Paares cardanischer Kreise erreichen (s. Animation). Der große Kreis hat den Radius .
Ellipse: 1. Papierstreifenmethode
Ellipsen (rot, cyan) mit cardanischen Kreisen
Eine Variation der 1. Papierstreifenmethode[9] geht von der Beobachtung aus, dass der Mittelpunkt des Papierstreifens sich auf dem Kreis mit Mittelpunkt und Radius bewegt. Man kann also den Papierstreifen in der Mitte (Punkt ) trennen und an dieser Stelle ein Gelenk einfügen und den zuvor auf der -Achse gleitenden Punkt in den Mittelpunkt der Ellipse verlegen. Nach dieser Operation bleibt das abgeknickte Ende des Papierstreifens fest (im Punkt ) und der unveränderte Teil des Streifens samt dem Punkt bewegt sich wie zuvor. Der Vorteil dieser Variation ist: Man benötigt nur einen technisch anspruchsvollen Gleitschuh. Auch gegenüber der cardanischen Realisierung der 1. Papierstreifenmethode ist diese Variation technisch einfacher.
Man beachte, dass immer dasjenige Ende des Streifens, das auf der Nebenachse gleitet, in den Mittelpunkt verlegt wird!
Abgeknickter Papierstreifen
Animation mit abgeknicktem Papierstreifen
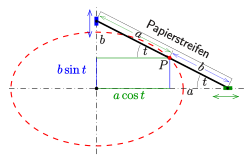
Ellipse: 2. Papierstreifenmethode
2. Methode:
Die zweite Papierstreifenmethode geht von einem Papierstreifen der Länge aus. Man markiert den Punkt, der den Streifen in zwei Teile der Längen und zerlegt. Der Streifen wird so auf den Achsen positioniert, wie im Bild zu sehen ist. Der Teil, der die Länge besitzt, liegt zwischen den Achsen. Das freie Ende beschreibt dann die zu zeichnende Ellipse. Der Beweis ergibt sich aus der Zeichnung: Der Punkt kann durch die Parameterdarstellung beschrieben werden. Dabei ist der Steigungswinkel des Papierstreifens.
Diese Methode benötigt zu ihrer technischen Realisierung auch zwei Gleitschuhe, ist aber flexibler als die erste Papierstreifenmethode. Sie ist die Grundlage für viele Ellipsenzirkel (s. Weblink Ellipsenzirkel).
Bemerkung: Auch hier ist eine Variation durch Abknicken des Streifenteils zwischen den Achsen möglich. Es ist dann, wie bei der ersten Methode, nur ein Gleitschuh nötig.
Approximation einer Ellipse mit Hilfe der Scheitelkrümmungskreise
Approximation mit Scheitelkrümmungskreisen
Aus der Formelsammlung (s. unten) ergibt sich:
Der Krümmungsradius für die Hauptscheitel ist
der Krümmungsradius für die Nebenscheitel ist
Die Zeichnung zeigt eine einfache Methode, die Krümmungsmittelpunkte des Scheitels und des Nebenscheitels zeichnerisch zu bestimmen:
Markiere den Hilfspunkt und zeichne die Gerade .
Zeichne die Gerade durch , die senkrecht zur Geraden verläuft.
Die Schnittpunkte dieser Geraden mit den Ellipsenachsen sind die gesuchten Krümmungsmittelpunkte (Beweis: einfache Rechnung).
Die Krümmungsmittelpunkte der restlichen Scheitel ergeben sich aus Symmetrie. Man zeichnet die beiden restlichen Scheitelkrümmungskreise. Mit Hilfe eines Kurvenlineals lässt sich dann eine gute Näherung der Ellipse zeichnen.
Steiner-Erzeugung einer Ellipse (Parallelogramm-Methode)
Ellipse: Steiner-ErzeugungSteiner-Erzeugung als Animation
Hat man für zwei Geradenbüschel in zwei Punkten (alle Geraden durch den Punkt bzw. ) eine projektive, aber nicht perspektive Abbildung des einen Büschels auf das andere, so bilden die Schnittpunkte zugeordneter Geraden einen nichtausgearteten Kegelschnitt.[10][11]
Für die Erzeugung einzelner Punkte der Ellipse gehen wir von den Geradenbüscheln in den Scheiteln aus. Sei nun der obere Nebenscheitel der Ellipse und . Dann ist der Mittelpunkt des Rechtecks . Wir unterteilen die Rechteckseite in gleiche Stücke, übertragen diese Unterteilung mittels einer Parallelprojektion in Richtung der Diagonalen auf die Strecke (s. Bild) und nummerieren die Unterteilungen wie im Bild. Die benutzte Parallelprojektion zusammen mit der Umkehrung der Orientierung vermittelt die nötige projektive Abbildung der Büschel in und . Die Schnittpunkte der zugeordneten Geraden und liegen dann auf der durch die Vorgaben (3 Punkte, 2 Tangenten) eindeutig bestimmten Ellipse. Mit Hilfe der Punkte lassen sich Punkte auf dem 2. Viertel der Ellipse bestimmen. Analog erhält man Punkte der unteren Hälfte der Ellipse.
Bemerkung:
a) Benutzt man statt der Scheitel zwei Punkte eines anderen Durchmessers, so muss man für einen Punkt des konjugierten Durchmessers wählen und arbeitet dann mit einem Parallelogramm statt eines Rechtecks. Daher rührt auch der manchmal gebräuchliche Name Parallelogramm-Methode.
b) Den Beweis dieser Methode kann man auch am Einheitskreis nachrechnen. Da Teilverhältnisse und Parallelität bei affinen Abbildungen invariant bleiben, ist der Beweis dann auch allgemeingültig. (Eine Ellipse ist ein affines Bild des Einheitskreises!)
Besonders in der Computergrafik lohnt sich die Ableitung einer Ellipse aus einer Kreisform. Eine achsenparallele Ellipse ist dabei einfach ein Kreis, der in einer der Koordinatenrichtungen gestaucht oder gedehnt, mit anderen Worten: anders skaliert wurde. Eine allgemeine, in beliebigem Winkel gedrehte Ellipse kann man aus so einer achsenparallelen Ellipse durch Scherung erhalten, s. a. Bresenham-Algorithmus. Die Punkte werden also numerisch berechnet und gezeichnet.
Beispiele
Schaut man schräg auf einen Kreis (beispielsweise auf die Deckfläche eines Kreiszylinders), so erscheint dieser Kreis als Ellipse, präziser: Eine Parallelprojektion bildet Kreise im Allgemeinen auf Ellipsen ab.
Die letzte Form ist praktisch, um eine Ellipse mit Hilfe der beiden Bahnelemente, numerische Exzentrizität und große Halbachse, darzustellen.
Mittelpunkt , Hauptachse parallel zur -Achse:
Ellipsengleichung (Parameterform)
Mittelpunkt , Hauptachse als -Achse:
Mittelpunkt , Hauptachse parallel zur -Achse:
Mittelpunkt , Hauptachse um bezüglich -Achse rotiert:
Ellipsenkonstruktion nach Diadochos / de la Hire
Dabei bezeichnet den Parameter dieser Darstellung. Dieser entspricht nicht dem Polarwinkel zwischen der -Achse und der Geraden, die durch den Ursprung und den jeweiligen Ellipsenpunkt führt, sondern z. B. dem Polarwinkel zwischen der -Achse und der Geraden, die durch den Ursprung und dem affinen Punkt des Ellipsenpunktes auf dem Umkreis der Ellipse führt (vgl. nebenstehende Abbildung zur Konstruktion nach Proklos Diadochos / Philippe de la Hire).
Für nicht rotierte Ellipsen, also , hängt der Polarwinkel , der durch definiert ist, mit dem Parameter zusammen über:
Ellipsengleichung (Polarkoordinaten bzgl. des Mittelpunkts)
Hauptachse waagrecht, Mittelpunkt als Pol, Polarachse längs Hauptachse nach rechts:
Exzentrische Anomalie und wahre Anomalie bzgl. des rechten Brennpunkts sowie wahre Anomalie bzgl. des linken Brennpunkts als Funktion des Polarwinkels für verschiedene numerische Exzentrizitäten
In kartesischen Koordinaten ausgedrückt, parametrisiert durch den Winkel der Polarkoordinaten, wobei der Mittelpunkt der Ellipse bei und ihre Hauptachse entlang der -Achse liegt:
Herleitung
Aus der Ellipsengleichung in kartesischen Koordinaten und der Parametrisierung der kartesischen in Polarkoordinaten und folgt:
Umstellen und Radizieren liefert den Radius abhängig vom Polarwinkel.
Ellipsengleichung (Polarkoordinaten bzgl. eines Brennpunkts)
Hauptachse waagrecht, rechter Brennpunkt als Pol, Polarachse längs Hauptachse nach rechts (Halbparameter ):
Hauptachse waagrecht, linker Brennpunkt als Pol, Polarachse längs Hauptachse nach rechts:
In kartesischen Koordinaten ausgedrückt, parametrisiert durch den Winkel bzw. der Polarkoordinaten, wobei der rechte Brennpunkt der Ellipse bei , der linke Brennpunkt bei liegt:
Der Winkel bzw. , je nachdem, welcher Pol Bezugspunkt ist, heißt in der Astronomie die wahre Anomalie.
Herleitung
Man betrachtet ein Dreieck, das von den beiden Fixpunkten , und einem beliebigen Punkt auf der Ellipse aufgespannt wird.
Die Abstände zwischen diesen Punkten betragen: sowie und nach der Definition der Ellipse . Der Winkel bei sei . Mit dem Kosinussatz gilt nun:
Analog verläuft die Herleitung für den rechten Pol. Die Abstände lauten und und . Der Winkel bei sei , da definiert ist, wobei den rechten Hauptscheitel markiert.
Alternative Herleitung
Durch Gleichsetzen der zweier Darstellungen von erhält man:
Dies entspricht einerseits mit und
und andererseits mit und :
Formelsammlung (Kurveneigenschaften)
Tangentengleichung (kartesische Koordinaten)
Mittelpunkt , Hauptachse als -Achse, Berührpunkt :
Mittelpunkt Hauptachse parallel zur -Achse, Berührpunkt :
Tangentengleichung (Parameterform)
Ein (unnormierter) Tangentenvektor an die Ellipse hat die Gestalt:
Die Tangentengleichung lautet in vektorieller Darstellung mit Mittelpunkt bei , Hauptachse als -Achse und Berührpunkt bei :
Beziehung zwischen Polar- und Normalenwinkel
Die Winkel der Ellipsentangente
Zwischen Polarwinkel und Normalenwinkel und Ellipsenparameter besteht folgender Zusammenhang (siehe nebenstehende Grafik)
Herleitung
Der Zusammenhang des Polarwinkels und dem Steigungswinkel der Normalen (siehe Grafik rechts) lässt sich z. B. so finden:
Auflösen der Tangentengleichung nach
ergibt die Tangentensteigung als Koeffizient von zu
Mit erhält man den gesuchten Zusammenhang zwischen und .
Normalengleichung (kartesische Koordinaten)
Mittelpunkt , Hauptachse als -Achse, Berührpunkt :
oder auch
Normalengleichung (Parameterform)
Ein (unnormierter) Normalenvektor an die Ellipse hat die Gestalt:
Die Normalengleichung lautet in vektorieller Darstellung mit Mittelpunkt bei , Hauptachse als -Achse und Berührpunkt bei :
Krümmungsradien und -mittelpunkte
Krümmungsradius im Punkt :
Mittelpunkt des Krümmungskreises, Krümmungsmittelpunkt :
Krümmungsradius und -mittelpunkt in einem der beiden Hauptscheitel :
Krümmungsradius und -mittelpunkt in einem der beiden Nebenscheitel :
Formelsammlung (Flächeninhalt und Umfang)
Flächeninhalt
Mit den Halbachsen und :
Ist die Ellipse durch eine implizite Gleichung
gegeben, dann beträgt ihr Flächeninhalt
Ellipsensektor
Für eine Ellipse mit den Halbachsen und und einen Sektor, der mit der großen Halbachse den Winkel einschließt, gilt:
Beschreibt man den Ellipsensektor statt durch den Polarwinkel durch den Parameter aus der Parameterdarstellung , so erhält man die Formel
Umfang
Formel
Der Umfang einer Ellipse mit großer Halbachse und kleiner Halbachse berechnet sich zu
Man beachte, dass bei der numerischen Berechnung elliptischer Integrale mittels Funktionsbibliotheken verschiedene Parameterkonventionen Verwendung finden.
Herleitung
Ellipsen mit gleichem Umfang
Der Umfang einer Ellipse kann nicht exakt durch elementare Funktionen ausgedrückt werden. Er kann aber mithilfe eines Integrals dargestellt werden, das daher elliptisches Integral genannt wird.
Der Umfang hängt also von der numerischen Exzentrizität und der großen Halbachse ab. Mithilfe des nebenstehenden Diagramms kann bei gegebener Exzentrizität der Wert des Faktors für den Umfang abgelesen werden. liegt für jede Ellipse zwischen den Extremfällen (, entartete Ellipse als Linie) und (, Ellipse wird zum Kreis).
Aus dieser Formel resultiert jene zusätzliche Formel[13] für den Umfang, die sowohl für den Fall a > b als auch für den Fall a < b reell ist:
.
Das Integral K nennt man vollständiges elliptisches Integral erster Art.
Reihenentwicklung
Die numerische Exzentrizität ist gleich dem elliptischen Modul vom vollständigen Elliptischen Integral zweiter Art!
Für nahe 1 konvergiert diese Reihenentwicklung extrem langsam. Es empfiehlt sich daher eine numerische Integration, z. B. nach dem Romberg-Verfahren.
Eine Reihe, die schneller konvergiert, beruht auf der Gauß-Kummer-Reihe.[14] Für eine Ellipse mit den Halbachsen und (mit ) wird der Landensche Tochtermodul von der numerischen Exzentrizität , also der Modul definiert. Dann ergibt sich:[15]
Achim Ilchmann: Die Ellipse im protestantischen Kirchenbau: Die Kirche „Zur Gotteshilfe“ in Waltershausen. In: Insitu 2024/2, S. 241–247.
Cornelie Leopold: Geometrische Grundlagen der Architekturdarstellung. Verlag W. Kohlhammer, Stuttgart 2005, ISBN 3-17-018489-X, S. 55–66.
Peter Proff: Die Deutung der Begriffe „Ellipse“, „Parabel“ und „Hyperbel“ nach Apollonios v. Perge. In: „Gelêrter der arzeniê, ouch apotêker“. Beiträge zur Wissenschaftsgeschichte. Festschrift zum 70. Geburtstag von Willem F. Daems. Hrsg. von Gundolf Keil, Horst Wellm Verlag, Pattensen/Hannover 1982 (= Würzburger medizinhistorische Forschungen, 24), ISBN 3-921456-35-5, S. 17–34.
Einzelnachweise
↑Peter Proff: Die Deutung der Begriffe „Ellipse“, „Parabel“ und „Hyperbel“ nach Apollonios v. Perge. In: „gelêrter der arzeniê, ouch apotêker“. Beiträge zur Wissenschaftsgeschichte. Festschrift zum 70. Geburtstag von Willem F. Daems. Hrsg. von Gundolf Keil, Horst Wellm Verlag, Pattensen/Hannover 1982 (= Würzburger medizinhistorische Forschungen, 24), ISBN 3-921456-35-5, S. 17–34; hier S. 17.
↑Frans van Schooten: EXERCITATIONUM MATHEMATICARUM LIBRI QUINQUE. Lugdunum Batavorum [= Leiden]: Johannes Elsevirius, 1656–1657, Inhaltsübersicht, S. 7 Online-Kopie (Google).
↑Frans van Schooten: EXERCITATIONUM MATHEMATICARUM, LIBER IV. SIVE DE ORGANICA CONICARUM SECTIONUM IN PLANO DESCRIPTIONE, … Titelseite, S. 293 Online-Kopie (Google).
↑Frans van Schooten: EXERCITATIONUM MATHEMATICARUM LIBER IV … Gärtnerkonstruktion, S. 325–326 Online-Kopie (Google).
↑Frans van Schooten: EXERCITATIONUM MATHEMATICARUM LIBER IV … Ellipsenzirkel, S. 341–343 Online-Kopie (Google).
↑Karl Strubecker: Vorlesungen über darstellende Geometrie. Vandenhoeck & Ruprecht, Göttingen, 1967, S. 25–26 (Online-Kopie)
↑Max Steck: Proklus Diadochus, Euklid – Kommentar. Hrsg.: Max Steck. Deutsche Akademie der Naturforscher Leopoldina, Halle an der Saale 1945, S.240. zitiert nach Dietmar Herrmann: Die antike Mathematik. Eine Geschichte der griechischen Mathematik, ihrer Probleme und Lösungen. Springer Spektrum, Berlin, Heidelberg 2010, ISBN 978-3-642-37611-5, S.388f., doi:10.1007/978-3-642-37612-2_25 (google.de).
↑J. van Mannen: Seventeenth century instruments for drawing conic sections. In: The Mathematical Gazette. Vol. 76, 1992, S. 222–230.
↑Erich Hartmann: Projektive Geometrie. (PDF; 180 kB). Kurzskript, TU Darmstadt, S. 12–16.
↑Jacob Steiner’s Vorlesungen über synthetische Geometrie. B. G. Teubner, Leipzig 1867. 2. Teil, S. 96. (eingeschränkte Vorschau in der Google-Buchsuche).
↑Das Minuszeichen wird durch die Substitution der Integrationsgrenzen eliminiert.
↑Eric W. Weisstein: Elliptic Integral. Abgerufen am 3. September 2021 (englisch).
↑Eine von der hier aufgeführten Formel abweichende Form (die natürlich die gleichen Werte erzeugt) ist auf math.wolfram.com angeführt.
↑Gérard P. Michon: Perimeter of an Ellipse. Abschnitt Very Precise Fast Computations. Auf: numericana.com. Abgerufen am 26. Juli 2015.


 Ellipsenkonstruktion nach Diadochos
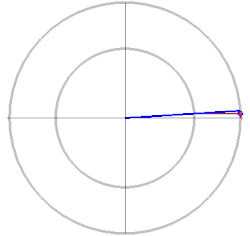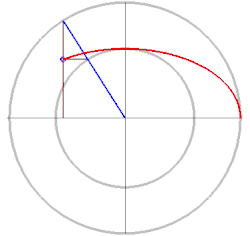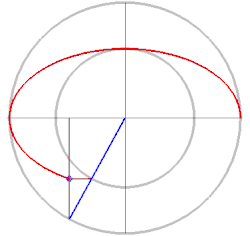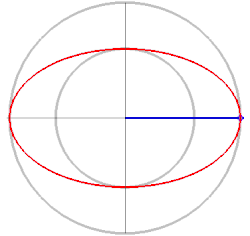 Animation der Methode von Diadochos

 Ellipse: 1. Papierstreifenmethode
 Ellipsen (rot, cyan) mit cardanischen Kreisen


 Abgeknickter Papierstreifen
 Animation mit abgeknicktem Papierstreifen


 Animation der 2. Papierstreifenmethode
 Ellipsenzirkel von Benjamin Bramer
 Abgeknickter Papierstreifen


 Steiner-Inellipse (blau) mit Steiner-Ellipse (rot)
 Beispiel einer Inellipse


